过去,地下综合管廊巡检更多解决的是有没有发现问题;随着人工智能、物联网和边缘计算等技术逐步进入基础设施运维场景,如何进一步分析隐患变化趋势、缩短处置周期,正成为智能巡检系统新的研发方向。
广州理工学院“筑界智检”团队围绕这一需求,将研发重点从单一巡检设备延伸至机器人感知—边缘处理—平台分析—风险预警—任务反馈的完整链路,尝试让巡检设备不仅能够采集现场信息,还能够参与地下管廊安全状态分析和辅助决策。项目展示材料也将网页端定位为深度分析与预警性决策平台。
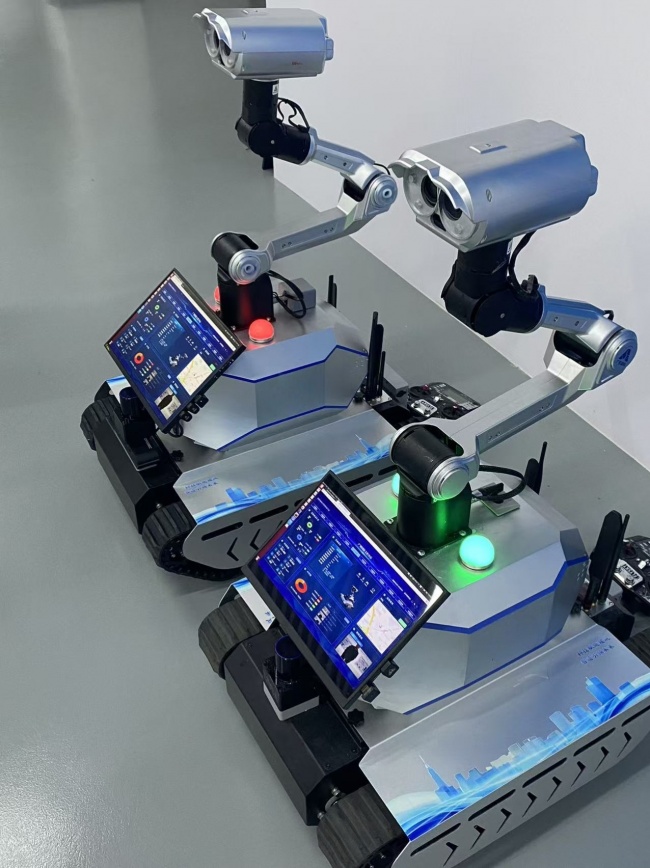
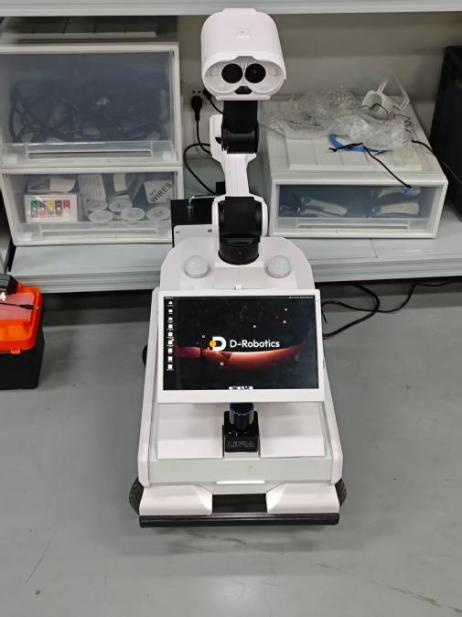
图1:二、三代整机形态
地下管廊环境给这一系统提出了特殊要求。
与地面开放环境相比,地下空间通信条件复杂,设备分散,不同系统之间还可能存在数据格式和接口差异。针对这些问题,项目构建云、边、端协同体系,从数据传输、设备协同和平台交互等环节进行设计,使机器人与管理平台能够形成信息联动,降低设备单独运行和数据分散带来的管理障碍。
在巡检过程中,机器人通过视觉、激光雷达以及环境传感设备获取现场信息,对裂缝、渗漏、变形、积水等风险进行识别。与传统识别后报警的方式相比,团队进一步将风险状态建模和变化趋势分析引入系统,希望形成识别—状态评估—趋势预警—辅助处置的处理流程,使系统能够从发现当前异常逐步向判断风险变化方向延伸
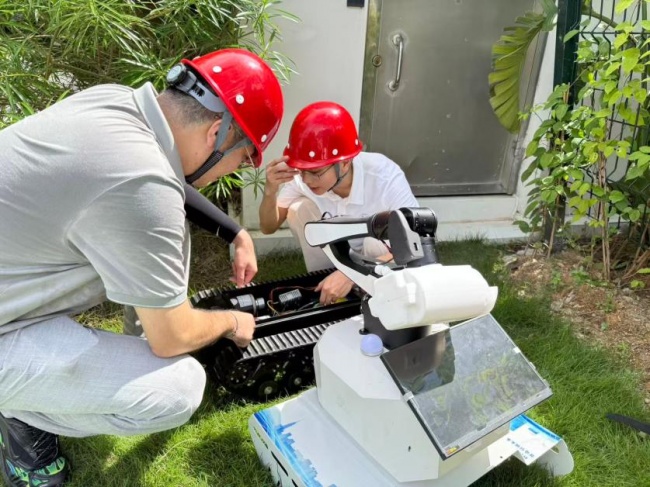
图2:机器进入管廊测试发生故障
数据完成采集后,其价值并没有随着一次巡检任务结束而终止。
根据项目技术方案,巡检数据经过边缘侧处理后可进入管理平台,用于生成病害分布、风险预警等信息。平台能够通过可视化方式呈现管廊状态,并根据分析结果调整后续巡检重点,使巡检数据参与下一轮任务决策。项目由此形成端侧采集、边缘处理、云端分析、决策反馈、端侧执行的循环,让每一次巡检既是一次安全检查,也是下一次巡检策略优化的数据来源。
这种变化,也让巡检机器人的角色从单一移动设备逐渐向城市地下空间的数据节点延伸。
项目目前已开发多平台连接接口,并尝试将设备接入管廊综合管理平台。经项目实地验证,系统在隐患发现、信息传输和处置协同方面取得一定效果,其中隐患发现处置周期由原有较长流程进一步缩短,管理决策效率得到提升。在部分实际应用项目中,巡检数据还可同步存档并推送异常信息,为现场运维人员提供持续的数据依据。
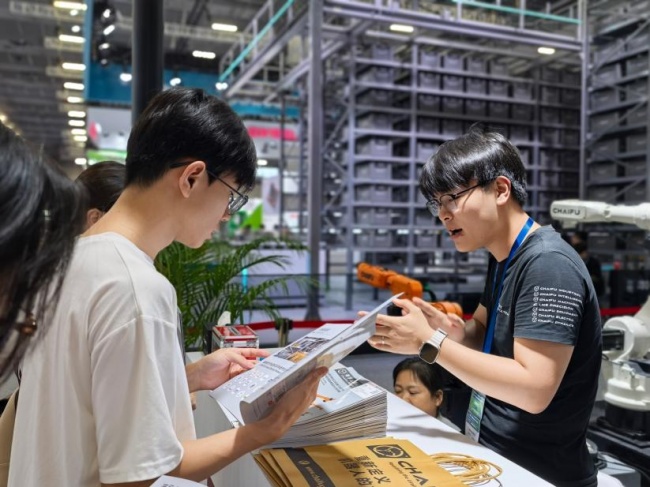
图3:参加广交会了解销售渠道
相比单纯用机器人替代人工进入危险区域,团队更关注如何让机器人采集的数据真正进入管理流程。只有当现场感知、异常识别、趋势分析和运维处置形成闭环,智能巡检才能从看见问题”进一步走向理解问题和提前关注问题。
按照项目下一阶段规划,团队还将继续围绕密闭空间多源融合定位、弱光环境隐患识别、多传感器协同感知等方向开展研发,并探索数字孪生、多机协同调度等技术在地下空间运维中的应用。
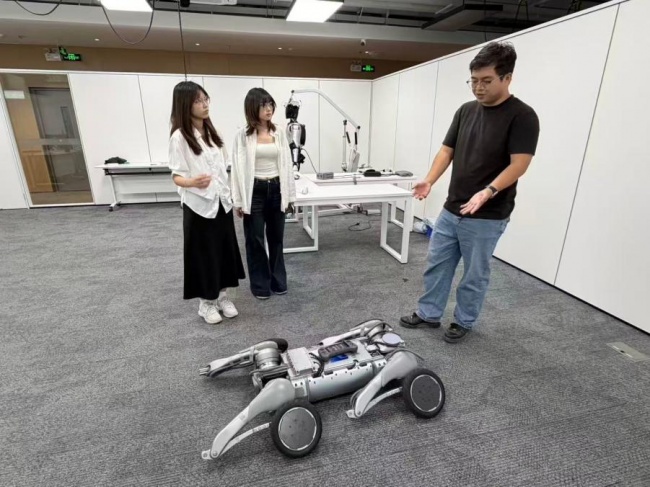
图4:团队走访科技企业实地调研市场
从一台能够自主巡检的机器人,到一套持续产生、分析和利用数据的智能运维系统,“筑界智检”正在尝试拓展地下综合管廊智能化的技术边界。对于城市基础设施管理而言,这种探索的价值不仅在于减少人员进入高风险区域,也在于通过持续积累的数据,让地下空间安全管理更加及时、精细和可追溯。
免责声明:该文章系本站转载,旨在为读者提供更多信息资讯。所涉内容不构成投资、消费建议,仅供读者参考。
新闻